学院师资

首页 > 师资队伍 > 正文

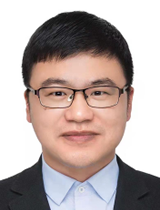
崔冰波

发布日期:2020-09-17浏览次数:
姓名崔冰波出生年月1986.10
政治面貌中共党员最高学位博士研究生
职称教授任职年月2026.07
职务/任职年月/
所在学科农业工程、控制工程博导/硕导博导、硕导
学习与工作经历
 
学习经历:
2017年9月毕业于东南大学精密仪器及机械系,获工学博士学位
2012年6月毕业于重庆理工大学测控技术与仪器系,获工学硕士学位
2009年6月毕业于重庆理工大学测控技术与仪器系,获工学学士学位
工作经历:
2026.07—至今,江苏大学农业工程学院,教授、博士生导师
2024.01—2026.06,江苏大学农业工程学院,副研究员、博士生导师
2022.07—2023.11,香港理工大学土地测量与地理咨询学系,访问学者
2017.11—2023.12,江苏大学农业工程学院,助理研究员/副研究员、硕士生导师
2011.06—2013.07,重庆礼光博软科技发展有限公司,程序员
 
学术与社会任职
 
1,南京惯性技术学会理事、IEEE Senior Member、镇江市青年科技人才协会副会长、中国农业工程学会新能源农业装备专委会常务委员;
2,《农业机械学报》《江苏大学学报》《智能化农业装备学报(中英文)》《仪器仪表学报(英文版)》《AI and Autonomous System》等国内外期刊青年编委;
 
主讲课程
 
本科生
《嵌入式系统设计》、《导航定位原理及应用》
研究生
《农业嵌入式测控技术》《Intelligent Technology of Agricultural Equipment》
 
研究领域
 
卫星定位与惯性基组合导航
农业机械自主作业协同控制
农业机械协同作业控制与嵌入式系统
 
科研项目
 
在研项目
  1. 江苏省前沿技术研发计划项目,空地协同感知无人化巡田关键技术与装备,2025.07-2029.06,主持

  2. 国家重点研发计划项目子课题,中国-波黑智慧农业技术与装备联合研究,2026.01-2027.12,主持

  3. 国家自然科学基金面上项目,基于场景约束和惯性辅助的拖拉机长时间自主耕地协同控制研究,2023/01-2026/12,主持

  4. 江苏大学农业装备学部项目,多机协同自主作业无人农机系统研发及稻麦生产无人化示范农场建设,2023/06-2026/05,参与

结题项目
1,企业横向课题,农业运输装备无人作业控制系统开发,2025/11-2025/12,主持
2,江苏省重点研发计划项目,无人拖拉机关键技术与耕深自适应调控系统研发,2021/07-2025/06,合作主持
3,教育部重点实验室开放课题,拖拉机全场景导航与协同作业控制,2024/01-2025/12,主持
4,省部共建协同创新中心项目, 无人拖拉机自主耕地协同控制研究, 2022/08-2024/07,主持
5,上海市科技兴农项目,水稻生产全程农机智能化技术集成与示范(沪农科推字(2019)第4-3号),2019/12-2022/12,参与
6,国家自然科学基金青年项目,无人宽幅施药机位姿误差耦合机理与分布式位姿测量方法研究, 2020/01-2022/12, 主持
7,江苏省自然科学基金青年项目,复杂环境下农机自动驾驶系统高精度姿态基准与鲁棒数据融合方法研究,2018/07-2021/06,主持
8,中国博士后科学基金面上项目,复杂环境下施药机高精度自主导航与分布式位姿估计研究,2019/01-2020/12,主持
9,企业横向课题,基于多源信息融合的陆地载体位姿测量系统,2020/11-2022/10,主持
10,江苏大学农业装备学部项目,无人农机关键技术研究与装备研发,2019/07 -2021/12,参与
 
主要论著
 
  1. Bingbo Cui*, Wu Chen, Duojie Weng, Jingxian Wang, Xinhua Wei, Yongyun Zhu. Variational resampling-free cubature Kalman filter for GNSS/INS with measurement outlier detection. Signal Processing, 2025, 2377, 110036.

  2. Bingbo Cui, Xinyu Cui, Xinhua Wei*, et al. Design and Testing of a Tractor Automatic Navigation System Based on Dynamic Path Search and a Fuzzy Stanley Model. Agriculture-Basel, 2024, 14, 2136.

  3. Bingbo Cui, Jianxin Zhang, Xinhua Wei*, et al. Improved information fusion for agricultural machinery navigation based on context-constrained Kalman filter and dual-antenna RTK. Actuators, 2024, 13, 160.

  4. Yongyun Zhu, Tao Zhang, Bingbo Cui*, et al. In-Motion Coarse Alignment for SINS/USBL Based on USBL Relative Position. IEEE Transactions on Automation Science and Engineering, 2024, 22, 1425-1434.

  5. Bingbo Cui, Wu Chen, Duojie Weng*, et al. Observability-constrained resampling-free cubature Kalman filter for GNSS/INS with Measurement Outliers. Remote Sensing, 2023, 15(18), 4591.

  6. Bingbo Cui, Xinhua Wei, et al. Improved high-degree cubature Kalman filter based on resampling-free sigma-point update framework and its application for inertial navigation system-based integrated navigation. Aerospace Science and Technology, 2021, 117, 106905.

  7. Bingbo Cui, Xinhua Wei, et al. On sigma-point update of cubature Kalman filter for GNSS/INS under GNSS-challenged environment. IEEE Transactions on Vehicular Technology, 2019, 68(9): 8671-8682.

  8. Bingbo Cui, Xinhua Wei, et al. Robust cubature Kalman filter based on variational Bayesian and transformed posterior sigma points error. ISA Transactions, 2019, 86: 18-28.

  9. Bingbo Cui, Xiyuan Chen, et al. Robust cubature Kalman filter for GNSS/INS with missing observations and colored measurement noise. ISA Transactions, 2018,72: 138-146.

  10. Bingbo Cui, Xiyuan Chen, et al. Performance analysis of improved iterated cubature Kalman filter and its application to GNSS/INS. ISA Transactions, 2017, 66:460-468.

  11. Bingbo Cui, Xiyuan Chen, et al. Improved cubature Kalman filter for GNSS/INS based on transformation of posterior sigma-points error. IEEE Transactions on Signal Processing, 2017, 65(11): 2975-2987.

  12. 崔冰波, 杜卓文, 韩逸, 等. 水稻全田块无人收获作业自动打点系统设计与试验. 农业机械学报, 2024, 55(6): 60-67.

  13. 崔鑫宇, 崔冰波*, 马振, 等. 几何路径跟踪组合算法及其农业机械自动导航应用. 智能化农业装备学报(中英文), 2023, 4(3): 24-31.

  14. 崔冰波, 孙宇, 吉峰, 等. 基于模糊Stanley模型的农机全田块路径跟踪算法研究. 农业机械学报, 2022, 53(12): 43-48.

  15. 崔冰波, 吉峰, 孙宇, 魏新华. 高斯过程改进的鲁棒容积卡尔曼滤波及其组合导航应用. 电子测量与仪器学报, 2021, 35(9): 34-40.


获奖情况
 
江苏省科学技术三等奖(5/6),2024年
中国仪器仪表学会科技进步二等奖(4/6),2023年
江苏省优秀博士学位论文,2019年
中国仪表仪表学会全国优秀博士学位论文提名,2019年
 
发明专利
 
在农机自动驾驶、自主作业控制和组合导航领域申请发明专利23件,其中已授权发明专利17件,授权美国、英国发明专利2件
 
重要学术活动
 
获中国博士后国际交流计划派出项目资助赴境外开展博士后合作研究
 
人生格言
 
止于至善
 
联系方式
 
已毕业学生多任职于智能农机、新能源汽车等行业自动驾驶、智能控制相关技术岗位;欢迎有志于农业机器人导航、农机装备智能化等研究的同学报考硕士/博士学位,欢迎已毕业博士加入课题组开展博士后合作研究
联系邮箱:cuibingbo@ujs.edu.cn